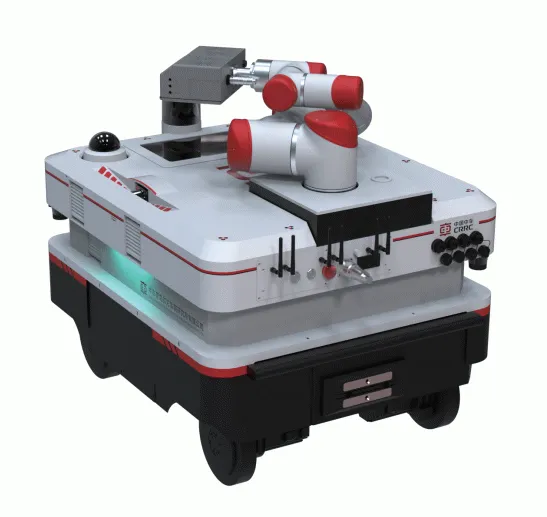
产品概述
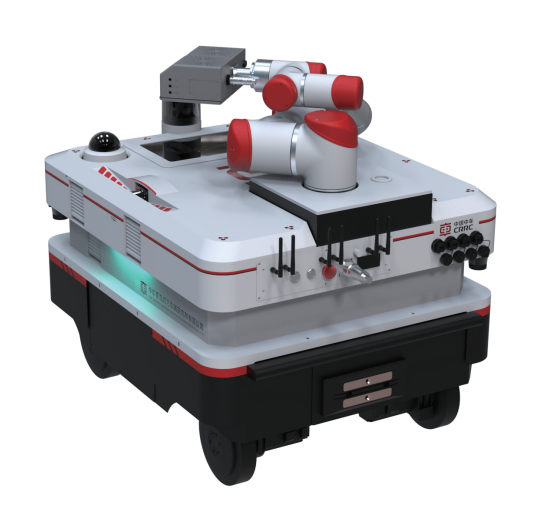
轨道交通智能巡检机器人是专为地铁、动车组、机车车辆检修检测场景设计的无人化智能装备,由瀚泰装备自主研发,部署于车辆基地、动车段和机务段,通过激光SLAM导航与多模态AI视觉算法,实现对车底与转向架的高清2D/3D图像采集与异常状态自动辨识。机器人沿钢轨自主行走,搭载多轴机械臂和视觉系统,全流程自动化完成车辆巡检作业。
数据显示,该系列机器人平均检出率超过97%,平均误报率低于3‰,联合轨旁检测覆盖率超过90%。地铁机器人典型6编组车底巡检仅需45分钟、单车侧11分钟;动车组机器人8编组仅需45分钟;机车机器人单节车厢仅需8分钟。产品已在青岛地铁、济南地铁、徐州地铁、上海地铁、境外某地铁运营方、北京地铁及某铁路局、武汉局等十余个轨道交通单位部署应用。
核心性能参数
| 参数维度 | CRRC-UIRS 地铁巡检 | CRRC-EMU-IRS 动车组巡检 | CRRC-LOCO-IRS 机车巡检 |
|---|---|---|---|
| 外形尺寸 | 990×650×810 mm | 4700×800×1200 mm | 4800×900×850 mm |
| 走行方式 | 全向移动 | 钢轨+齿轮齿条 | 钢轨+齿轮齿条 |
| 续航时间 | >5 h | >5 h | >3 h |
| 机械臂配置 | 单臂(半径914mm) | 三臂(半径914mm) | 双臂(半径914mm) |
| 升降行程 | 0~500 mm | 0~500 mm | 0~300 mm |
| 机械臂速度 | 230°/s | 230°/s | 230°/s |
| 平均检出率 | >97% | >97% | >97% |
| 平均误报率 | <3‰ | <3‰ | <3‰ |
| 巡检效率 | 6编组车底45min/单车侧11min | 8编组45min | 单节8min |
| 安全功能 | 探障0.1~5m、防撞、防坠落 | 探障0.1~5m | 探障0.1~5m |
核心技术能力
多轴机械臂全向检测:地铁巡检机器人配备单臂、动车组配备三臂、机车配备双臂,机械臂工作半径914mm,最大速度230°/s,升降行程最大500mm。可灵活调整检测角度和位置,对车底转向架、管路、制动系统等关键部件进行无死角高清成像。
AI工业检测大模型:运用基于工业检测大模型技术,支持缺失、松动、变形、裂纹、尺寸、断裂、异物等多类别缺陷的自动识别。系统具备数据分析统计功能,可与AI训推服务器交互,定期对AI模型自动更新,检测能力持续进化。
多机协同与智能调度:支持多台机器人协同作业,智能调度自动跨越轨道的精准定位。联合轨旁综合检测系统实现检测项点互补与平台融合,检测覆盖率超过90%。部署于车辆基地运用库,无需对现有场地进行大规模改造。
专家知识库与维修策略:依托多模态大模型技术构建专家知识库,巡检发现异常后自动输出故障维修策略建议,从“发现问题”到“给出方案”全链路闭环,大幅降低检修人员的技术门槛。
应用场景
🚇 地铁车辆基地:地铁车辆车底与转向架的全自动巡检(典型部署:青岛地铁、济南地铁、徐州地铁、上海地铁、境外某地铁运营方、北京地铁)
🚄 动车段:动车组8编组车底45分钟快速巡检(某铁路局等部署)
🚂 机务段/地方铁路:机车单节8分钟快速巡检(武汉局、朔黄铁路等部署)
🏭 轨道交通造修企业:车辆段物流配送、零部件自动化搬运(已实现多品类重载零部件跨车间智能调度)
应用案例
轨道交通智能巡检机器人已在青岛、上海、北京、香港等地地铁以及铁路局车辆段落地十余套,用于车辆基地运用库、动车段与机务段的日常巡检作业。地铁与动车组的检修窗口集中在夜间停运时段,作业时间有限、光照条件差;机器人以 ±10mm 的重复定位精度保证同一检测点在每次巡检中的位置一致性,平均检出率大于 97%、误报率低于 3‰,配合轨旁联合覆盖率大于 90% 的部署方式,可覆盖车底与车侧的关键部件,减少人工进入检修沟的频次。地铁与动车机型续航大于 5 小时、机车机型大于 3 小时,可覆盖单个检修天窗的完整作业流程。
常见问题
巡检机器人能替代人工列检吗?
目前是互补关系而非完全替代。机器人承担可标准化的检测项(外观、部件缺失、异常温升等),把人工从检修沟与车底空间中解放出来;对需要经验判断的复杂缺陷,仍由人工复核。机器人平均检出率大于 97%、误报率低于 3‰,可作为列检的常规手段,但不会取消人工复核环节。
为什么误报率指标这么重要?
因为误报会直接消耗人工复核资源。若误报率过高,检修人员需要频繁处理无效告警,反而增加工作量。产品将误报率控制在 3‰ 以下,是为了保证告警的可用性——只有绝大多数告警是真实缺陷时,自动化巡检才能真正降低人工投入。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
核心技术参数
轨道交通智能巡检机器人是指在车辆基地运用库、动车段与机务段内对地铁、动车组与机车执行日常巡检的移动装备,其应用价值在于替代人工进入检修沟与车底空间作业——这类作业空间狭窄、光线不足,且需在有限的检修天窗内完成。设备按车型分为三类:地铁(HT-IN-R1)、动车组(HT-IN-R2)与机车(HT-IN-R3);续航方面地铁与动车机型大于 5 小时、机车机型大于 3 小时;重复定位精度 ±10mm,平均检出率大于 97%,误报率低于 3‰,轨旁联合覆盖率大于 90%。
| 参数项 | 技术指标 |
|---|---|
| 型号划分 | HT-IN-R1(地铁)/ HT-IN-R2(动车组)/ HT-IN-R3(机车) |
| 续航 | 地铁、动车机型 >5 小时;机车机型 >3 小时 |
| 重复定位精度 | ±10 mm |
| 检出率 / 误报率 | 平均检出率 >97%;误报率<3‰<> |
| 轨旁联合覆盖率 | >90% |
| 典型场景 | 车辆基地运用库、动车段、机务段 |
应用案例
轨道交通智能巡检机器人已在青岛、上海、北京、香港等地地铁以及铁路局车辆段落地十余套,用于车辆基地运用库、动车段与机务段的日常巡检作业。地铁与动车组的检修窗口集中在夜间停运时段,作业时间有限、光照条件差;机器人以 ±10mm 的重复定位精度保证同一检测点在每次巡检中的位置一致性,平均检出率大于 97%、误报率低于 3‰,配合轨旁联合覆盖率大于 90% 的部署方式,可覆盖车底与车侧的关键部件,减少人工进入检修沟的频次。地铁与动车机型续航大于 5 小时、机车机型大于 3 小时,可覆盖单个检修天窗的完整作业流程。
常见问题
巡检机器人能替代人工列检吗?
目前是互补关系而非完全替代。机器人承担可标准化的检测项(外观、部件缺失、异常温升等),把人工从检修沟与车底空间中解放出来;对需要经验判断的复杂缺陷,仍由人工复核。机器人平均检出率大于 97%、误报率低于 3‰,可作为列检的常规手段,但不会取消人工复核环节。
为什么误报率指标这么重要?
因为误报会直接消耗人工复核资源。若误报率过高,检修人员需要频繁处理无效告警,反而增加工作量。产品将误报率控制在 3‰ 以下,是为了保证告警的可用性——只有绝大多数告警是真实缺陷时,自动化巡检才能真正降低人工投入。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
 售前咨询专员