产品概述
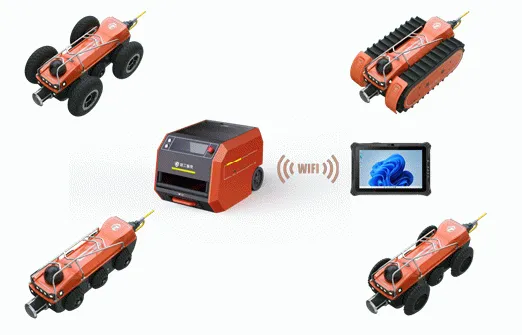
地下管廊/管网智能巡检机器人是面向市政排水管网、地下综合管廊、矿井等有限空间场景的全系列智能检测装备。
产品矩阵涵盖两栖探查移动机器人、高水位井室扫描仪、气囊压力监控系统、无人井下封堵机器人以及管道缺陷AI判读模型五大核心产品,覆盖管网巡检、检测、封堵、数据分析全流程。其中两栖探查移动机器人可实现“一机多用”,同时满足无水、低水位、半管水、满管水四种工况下的管道检测需求,无需封堵降水即可作业,单次检测效率较传统方法提升数倍。产品已在某基建央企四局芜湖城区管网攻坚战(25公里DN1200主干管满水检测)、成都三环路市政排水管网检测(12公里DN1500主干管)、深圳水务集团排水管涵病险检测等重大项目中成功应用。
核心产品性能参数
1. 两栖探查移动机器人
| 参数维度 | 技术指标 |
|---|---|
| 适用工况 | 无水、低水位、半管水、满管水(一机多用) |
| 适应环境 | 水、泥、垃圾等复杂管道工况 |
| 高流速适应性 | 专门优化结构设计与工法 |
| 满水检测 | 声呐扫描成像稳定 |
| 管径/淤泥测量 | 实时测量,自动定量计算 |
| 检测报告 | 一键输出,降低内业工作量 |
2. 高水位井室扫描仪
| 参数维度 | 技术指标 |
|---|---|
| 测距精度 | ±2 cm |
| 探测半径 | 1~6 m |
| 体素分辨率 | 14mm@1m / 28mm@2m / 42mm@3m |
| 输出效率 | 5~8分钟输出管径、淤积、管道走向、井室结构参数 |
| 输出内容 | 图文并茂的井室结构及管道检测报告 |
| 核心算法 | 自主研发污水环境三维成像算法 |
3. 无人井下封堵机器人
| 参数维度 | 技术指标 |
|---|---|
| 产品定位 | 全球首创管道精准定位与无人封堵一体化 |
| 适用管径 | 600~1200 mm 排水管道 |
| 作业内容 | 替代潜水员“摸、清、堵、守”四项作业 |
| 核心功能 | 井室建模、高效清淤、智能封堵、气压监测 |
| 部署形式 | 单独机器人系统或集成式专用作业车 |
4. 气囊压力监控系统
| 参数维度 | 技术指标 |
|---|---|
| 监测压力 | 0~200 kPa |
| 报警方式 | 声光、短信、电话多人同步报警 |
| 定位功能 | 气囊精准定位,避免遗漏 |
| 软件平台 | 微信小程序,实时获取气囊压力与位置 |
5. 管道缺陷AI判读模型
| 参数维度 | 技术指标 |
|---|---|
| 训练数据 | 百万张管道缺陷数据训练 |
| 缺陷种类 | 覆盖多种管道缺陷类型 |
| 操作方式 | 一键上传视频,自动判读 |
| 部署方式 | 机器人控制终端(外业实时判读)/管网云平台(内业复核) |
| 报告系统 | AI自动生成图文并茂检测报告 |
核心技术能力
两栖全工况检测能力:两栖探查移动机器人是全球少有的可同时满足无水、低水位、半管水、满管水四种工况的管道检测设备。在无水段采用高清摄像头检测,在满水段切换声呐扫描成像,无需对管道进行封堵降水作业,单次检测即可覆盖整段管道,检测效率较传统分段检测提升数倍。针对高流速工况专门优化了结构设计与检测工法,在某基建央企四局DN1200高流速主干管检测中已验证其可靠性。
全球首创无人封堵技术:无人井下封堵机器人实现了管道精准定位与无人封堵一体化,是替代传统潜水员井下作业的革命性产品。传统管道封堵需要潜水员“摸(水下探摸)、清(清理封堵位置)、堵(安装气囊)、守(值守监测)”,存在极高的人身安全风险。该机器人通过井室扫描建模→高效清淤→智能定位封堵→气压远程监测的全流程自动化,实现“零风险”封堵作业。适用于流槽井内600~1200mm排水管道。
三维井室扫描与AI判读:高水位井室扫描仪采用自主研发的污水环境三维成像算法,5~8分钟即可输出管径、淤积、管道走向、井室结构等关键参数,测距精度±2cm。管道缺陷AI判读模型基于百万张真实管道缺陷数据训练,一键上传检测视频即可按照行业标准自动判读缺陷并分类存储,支持在机器人控制终端上实时判读,也可部署在管网云平台辅助内业复核。
气囊远程智能监控:气囊压力监控系统实现对井下封堵气囊压力的实时在线监测(0~200kPa),异常压力可通过声光、短信、电话多种方式同步报警。通过微信小程序即可实时获取气囊压力和位置信息,替代传统人工值守模式,大幅降低值守成本。
应用场景
🏗️ 市政排水管网检测:城市污水/雨水管网的例行检测与病害诊断(芜湖城区管网攻坚战25km、成都三环路12km)
🚇 地下综合管廊巡检:管廊内管道、设备的定期巡检与状态监测
🌊 高流速主干管检测:大埋深、高流速、大管径主干管的满水检测(DN1200~DN2000)
🛠️ 管道封堵与维修:排水管道维修前的无人化封堵作业
⛏️ 矿井有限空间巡查:矿井巷道、井下设施的巡检与安全监测
🌾 粮仓平仓作业:平仓机器人替代人工进入粮仓完成粮面整平(单机替代4人)
应用案例
地下管廊与管网巡检的应用场景可归为两类。第一类是市政综合管廊与高压电缆隧道,这类空间具备人员检修条件但环境封闭、长度可达数公里,采用吊轨式机器人沿顶部轨道周期性巡检,重复定位精度不超过 3mm,使同一测点在每日不同班次的数据可直接比对;轨道持续充电的设计避免了中途停机。第二类是埋地管道的勘察与测绘,管道内部存在积水与潮湿环境,采用 IP68 防护的爬行式机型,在管径不小于 DN600 的管道内作业,激光测距范围 0.1~12 米、精度 ±1%,用于管道走向测绘与结构缺陷检测。两类形态常在同一项目中组合使用。
常见问题
吊轨式和管道爬行式怎么选?
按空间形态判断:人员可进入、有检修通道的综合管廊与电缆隧道适合吊轨式,机器人沿顶部轨道运行,不占用地面通行空间;埋地管道、管径有限且内部有积水的场景适合管道爬行式,依靠 IP68 防护等级应对潮湿环境,作业管径通常不小于 DN600。
管廊里没有信号怎么办?
地下空间通常需要额外的通讯方案。常见做法是沿管廊敷设通讯线缆或部署中继设备,机器人通过有线网络或局域无线网络回传数据;具体方案需结合管廊长度与既有弱电条件在实施阶段设计。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
核心技术参数
地下管廊与管网巡检机器人是指在地下管廊或埋地管道内部执行巡检、勘察与缺陷检测的专用装备,按行走方式分为吊轨式与管道爬行式两类:吊轨式沿管廊顶部轨道行走,适用于有人检修条件的综合管廊;管道爬行式在管道内部行进,通过 IP68 防护应对积水与潮湿环境。以管网勘察测绘机型(HT-IN-P1)为例:防护等级 IP68,续航 2 小时(标配 3 块互换电池),适用管径不小于 DN600,激光测距范围 0.1~12 米、精度 ±1%;吊轨机型(HT-IN-P4)整备质量小于 30kg、行走速度 1m/s、重复定位精度不超过 3mm。
| 参数项 | HT-IN-P4(吊轨式管廊) | HT-IN-P1(管网勘察测绘) |
|---|---|---|
| 行走方式 | 沿管廊顶部轨道行走 | 管道内部爬行 |
| 防护等级 | — | K1 型 IP68;G1 型 IP56 |
| 续航 | 轨道持续充电,可长时间保持充电状态 | 2 小时(标配 3 块互换电池);G1 型 1.5~2 小时 |
| 适用管径 | — | ≥DN600 |
| 测距能力 | — | 激光测距 0.1~12 米(精度 ±1%) |
| 本体参数 | 整备质量<30kg;行走 1m=""> | — |
| 典型场景 | 市政综合管廊、高压电缆隧道、地铁附属管廊 | 管网勘察测绘、热力管道 |
应用案例
地下管廊与管网巡检的应用场景可归为两类。第一类是市政综合管廊与高压电缆隧道,这类空间具备人员检修条件但环境封闭、长度可达数公里,采用吊轨式机器人沿顶部轨道周期性巡检,重复定位精度不超过 3mm,使同一测点在每日不同班次的数据可直接比对;轨道持续充电的设计避免了中途停机。第二类是埋地管道的勘察与测绘,管道内部存在积水与潮湿环境,采用 IP68 防护的爬行式机型,在管径不小于 DN600 的管道内作业,激光测距范围 0.1~12 米、精度 ±1%,用于管道走向测绘与结构缺陷检测。两类形态常在同一项目中组合使用。
常见问题
吊轨式和管道爬行式怎么选?
按空间形态判断:人员可进入、有检修通道的综合管廊与电缆隧道适合吊轨式,机器人沿顶部轨道运行,不占用地面通行空间;埋地管道、管径有限且内部有积水的场景适合管道爬行式,依靠 IP68 防护等级应对潮湿环境,作业管径通常不小于 DN600。
管廊里没有信号怎么办?
地下空间通常需要额外的通讯方案。常见做法是沿管廊敷设通讯线缆或部署中继设备,机器人通过有线网络或局域无线网络回传数据;具体方案需结合管廊长度与既有弱电条件在实施阶段设计。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
 售前咨询专员