产品概述
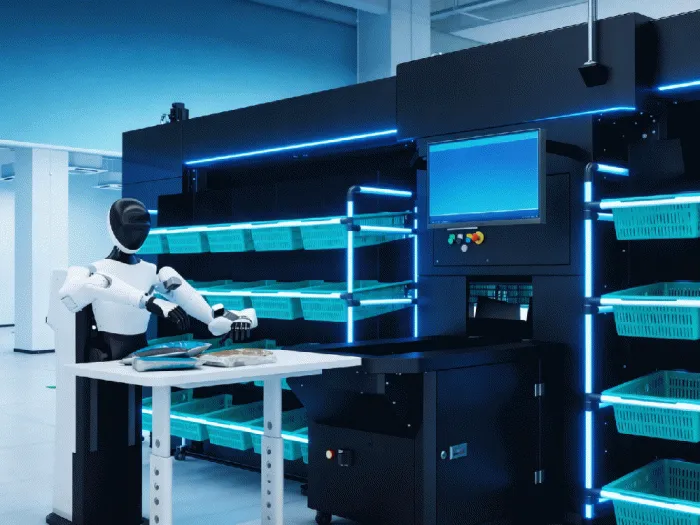
智能物流分拣机器人是以具身智能技术为核心的新一代物流分拣装备,通过端到端数据驱动VLA(视觉-语言-动作)大模型,实现包裹精准定位、抓取、标签识别与条码朝上放置的全流程自动化分拣作业。与传统机械臂分拣方案不同,精灵系列机器人具备全向移动底盘、仿人双臂协作能力和多模态感知系统,可在不同工位间灵活调配,单台设备即可覆盖多条分拣线的作业需求。
数据显示,精灵分拣机器人的作业效率可达人类操作基准的40%~100%,通过多作业线共享部署可将设备利用率提升至传统机械臂方案的数倍。德马科技已在其物流分拣线商业部署近十台精灵G1机器人,标志着行业首个“数据驱动”具身智能物流作业从研发态正式进入部署态。
核心技术参数
智能物流分拣机器人是指以具身智能架构驱动、具备视觉识别与抓取能力的分拣装备,其区别于传统分拣线的核心是“看得懂、抓得准”——通过视觉模型识别随机摆放的包裹,再规划抓取动作,无需预先规整。以 HT-LG-S2 为例:持续负载 5kg 不间断作业;头部摄像机精准定位包裹位置,支持亚毫米级高精度作业;底盘最大速度 1.5m/s;整机防护等级 IP42,温度耐受范围 0~40℃;支持 7×24 小时不间断运行,部署时间可压缩至小时级。
| 参数项 | 技术指标 |
|---|---|
| 持续负载 | 5 kg(不间断作业) |
| 作业精度 | 亚毫米级;头部摄像机精准定位包裹位置 |
| 运动速度 | 底盘最大 1.5 m/s |
| 防护与工况 | 整机 IP42;温度耐受 0~40℃ |
| 运行模式 | 支持 7×24 小时不间断运行;部署时间压缩至小时级 |
核心技术能力
端到端数据驱动VLA模型:不依赖预编程轨迹或大量人工调试,通过端到端数据驱动视觉-语言-动作大模型,机器人可自主识别包裹位置、判断包装形态(箱式/袋装/异形件)、自适应调整抓取策略并将条码面朝上放置于供包台。
多形态包裹泛化兼容:兼容箱式、袋装、异形件等常见物流包装形态,兼容不同供包摆放样式。相比传统机械臂需针对每种包裹类型单独编程调试,具身智能分拣方案部署时间压缩至小时级别,换型零成本。
全向移动与柔性调配:底盘支持360°全向运动和蟹行模式,可在狭窄物流作业区灵活移动。通过多作业线共享部署,一台机器人可覆盖2~3个分拣工位,有效应对物流用工的波动性需求,设备利用率呈倍数级提升。
规模化商业验证:某汽车零部件集团项目已落地近百台精灵G1 Max,覆盖动力总成、减速器两大核心车间的15个上料点,每日承接500台以上产能的原材料配送任务,单班次完成近万次拆垛动作。上汽集团奥特能超级工厂部署的“能仔1号”,以±0.1mm重复定位精度实现约2秒/件的电芯搬运效率,仅占传统自动工位不到15%的面积。
应用场景
📦 快递分拣中心:供包台包裹整理、条码面朝上放置;二次分拣、异常件处理
👕 服装电商仓储:服装类正向分拣与逆向物流,多SKU存/取
🏭 工厂产线物料搬运:周转箱拆垛上料、电芯搬运、空箱自动化回收
🚚 物流中转场:多形态包裹分拣、播种、集货
🏬 仓库货物存取:多SKU零件/货物的入库、出库、盘点
应用案例
智能物流分拣机器人的应用集中在物流分拣中心与工厂内部物料分拣。这类场景的包裹形态与摆放位置随机,传统分拣设备依赖固定尺寸的输送与翻盘结构,遇到异形或堆叠包裹时需要人工干预。具身智能分拣方案通过视觉模型识别包裹位置与姿态,再由机械臂完成抓取,持续负载 5kg、支持亚毫米级精度作业,底盘最大速度 1.5m/s,可与其他设备协同完成分拣流程。该产品已在物流企业与汽车零部件工厂落地,支持 7×24 小时运行,部署时间可压缩至小时级,适合需要快速上线的产线改造项目。
常见问题
具身智能分拣和传统分拣机有什么区别?
区别在处理对象与柔性的程度。传统分拣机(交叉带、翻盘式)适合规则包裹、追求高节拍,但依赖标准化的尺寸与摆放;具身智能分拣以视觉识别 + 机械臂抓取为核心,可处理随机摆放与异形包裹,柔性更高,节拍通常低于大型分拣线,适合与人工或输送线配合使用。
部署真的要多久?
设备本身的部署时间可压缩至小时级,但完整上线还需考虑与既有系统的对接、现场布局调整与试运行,整体周期建议在方案阶段结合现场条件评估。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
 售前咨询专员