产品概述
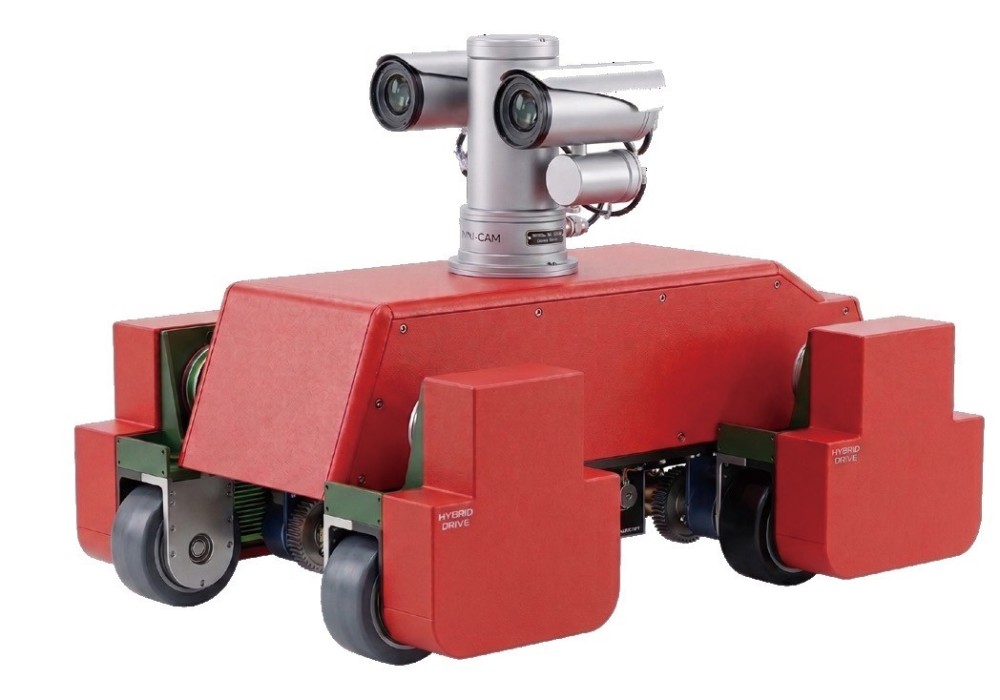
HT-AM100 全地形磁吸机器人由瀚泰装备研发与生产,面向石化装置区、储罐区等需要平地、楼梯、金属壁面多地形覆盖的无人化巡检场景。设备采用轮磁结合复合轮组,实现平地与金属壁面之间的自由切换通行,一台设备覆盖多种地形。
石化装置区往往包含平地管廊、多层平台楼梯与大型金属罐壁等多种地形,单一巡检设备难以全覆盖,人工巡检则面临爬高登梯与进入危险区域的风险。HT-AM100 以"平地—楼梯—壁面"一体化的行走能力,用一台机器人完成多地形巡检,减少巡检盲区与人员暴露。
核心技术参数
HT-AM100 全地形磁吸机器人是指同时具备平地行驶、楼梯攀爬与金属壁面吸附能力、用于复杂工业环境巡检的复合机器人,其价值在于用一台设备覆盖传统多台设备才能完成的多地形巡检任务。设备采用轮磁结合的复合轮组(橡胶轮与磁吸轮并存),配合摆臂自适应调节,并由激光雷达与视觉融合自主识别楼梯地形、智能切换行走模式。
| 参数维度 | HT-AM100 全地形磁吸机器人 |
|---|---|
| 行走结构 | 轮磁结合复合轮组(橡胶轮 + 磁吸轮),摆臂自适应调节 |
| 地形适应 | 平地巡检、楼梯攀爬、壁面通行、磁吸附着、原地转向 |
| 智能识别 | 激光雷达 + 视觉融合,自主识别楼梯地形、智能切换行走模式 |
| 转向能力 | 支持原地转向,狭小空间灵活机动 |
| 适用环境 | 石化装置区密集管廊、储罐区、多层平台等 |
核心技术能力
轮磁结合复合轮组:橡胶轮与磁吸轮并存,平地用橡胶轮行驶、金属壁面用磁吸轮附着,兼顾通过性与附着能力。
多地形全覆盖:可在平地巡检、楼梯攀爬、壁面通行之间切换,一台设备覆盖装置区多种地形。
自适摆臂结构:摆臂自适应调节,配合复合轮组通过台阶、楼梯与不平整路面,越障更平顺。
智能地形识别:激光雷达与视觉融合,自主识别楼梯地形并智能切换行走模式,无需人工干预。
狭小空间机动:支持原地转向,可在密集管廊、狭小空间内灵活机动,适应装置区巡检路线。
应用场景
石化装置区:密集管廊与设备的日常巡检
储罐区:罐区地面与罐壁多地形巡检
多层平台与楼梯:厂区楼梯、平台的巡检通行
金属壁面:罐体、钢结构表面的近距离检查
狭小空间:管廊、设备间隙等区域的灵活巡检
应用案例
HT-AM100 主要应用于地形复杂、巡检点分散的石化厂区。以某石化装置区巡检为例,装置区既有平地管廊,也有多层平台楼梯与金属罐壁,传统方式需分别配置不同地形设备或人工登高巡检。采用 HT-AM100 后,设备可自主识别楼梯与壁面并切换行走模式,一机覆盖多地形巡检点,减少了设备数量与人员登高作业。实际部署建议结合巡检点分布、地形构成与作业节拍规划巡检路线。
常见问题
一台机器人真的能走平地、上楼梯、爬壁面吗?
可以。设备采用轮磁结合的复合轮组并配合可自适应调节的摆臂,平地以橡胶轮行驶、金属壁面以磁吸轮附着;同时通过激光雷达与视觉融合自主识别楼梯地形,智能切换对应的行走模式。
适合在什么环境使用?
适合地形多样、巡检点分散的工业环境,如石化装置区、储罐区、多层平台与密集管廊;在狭小空间内可原地转向,便于沿复杂路线完成巡检。
磁吸轮在非金属壁面能用吗?
磁吸轮针对金属壁面设计,非金属壁面不具备吸附条件。该形态的配型前提是现场存在可吸附的金属罐体或钢结构表面,其他地形则由橡胶轮完成平地行驶与楼梯攀爬。
要按预设轨道行驶吗?
不需要。设备以激光雷达与视觉融合进行定位与导航,属于无轨自主导航方式,不依赖地面磁条或预铺轨道,适合改造型项目部署。
楼梯与壁面切换需要人工干预吗?
无需人工干预。设备可自主识别楼梯地形并切换行走模式;对于复杂或特殊工况,也支持人工遥控接管,兼顾自主作业效率与现场灵活性。
相关技术指标可对照产品能力与参数总览核验,同工况落地参考见项目案例与典型客户。
 售前咨询专员