产品概述
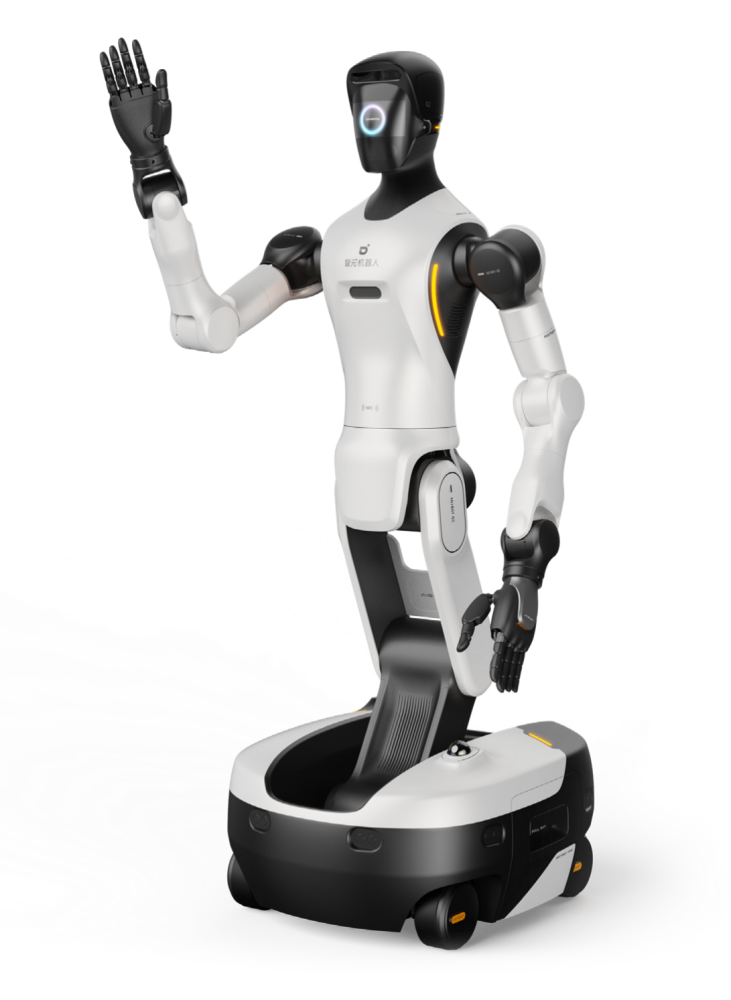
HT-WD200 轮式双臂机器人由瀚泰装备研发与生产,采用轮式底盘配合人形上肢与 7 自由度双臂,面向电力配电间、数据中心、化工装置区、智能制造等场景的移动巡检与精密操作,实现"巡检+作业"一体化。
传统巡检机器人多只能"看"不能"动",发现异常后仍需人员到场处理。HT-WD200 以轮式底盘解决移动问题、以双臂解决操作问题,可在完成巡检的同时进行开关操作、按钮按压、仪表读数等精细动作,减少人员在高压、高温或危险区域内的暴露。
核心技术参数
HT-WD200 轮式双臂机器人是指以轮式底盘为载体、搭载人形上肢与双臂、兼具移动巡检与精密操作能力的复合机器人,其价值在于把"巡检发现"与"现场处置"合并到同一台设备上。底盘配合可升降腰部与 7 自由度双臂,采用力控与视觉闭环控制,结合 3D 激光 SLAM 多传感器融合导航,实现自主导航、实时避障与高精度力觉作业。
| 参数维度 | HT-WD200 轮式双臂机器人 |
|---|---|
| 底盘结构 | 轮式底盘 + 人形上肢 |
| 手臂自由度 | 7 DoF 双臂 |
| 腰部 | 可升降设计,扩展作业高度 |
| 控制方式 | 力控 + 视觉闭环控制 |
| 导航方式 | 3D 激光 SLAM 多传感器融合,自主导航与实时避障 |
| 作业模式 | 自主作业 / 远程遥操 双模式 |
| 功能模块 | 视觉识别、双臂操作、红外测温、气体检测、远程遥操 |
| 防护设计 | 工业级防护,适配配电间、机房、车间等室内外部署 |
核心技术能力
移动 + 操作一体:轮式底盘解决大范围移动,7 自由度双臂完成抓取、按压、插拔等精密操作,巡检与作业一体化。
力控与视觉闭环:采用力控与视觉闭环控制,支持高精度力觉作业与灵巧抓取,适配对力度敏感的精细操作。
自主导航避障:基于 3D 激光 SLAM 的多传感器融合导航,可在密集设备环境中自主导航、实时避障。
双模式作业:支持自主作业与远程遥操两种模式,常规任务自主执行,复杂任务由人员远程接管。
多传感感知:集成视觉识别、红外测温与气体检测模块,可同步完成设备状态识别与热像、气体异常监测。
可升降作业高度:腰部可升降,扩展可达作业高度,适配配电柜、机柜等不同高度的操作需求。
应用场景
电力配电间与变电站:设备状态巡检与开关操作
数据中心与机房:机柜巡检、指示灯识别与辅助操作
化工装置区:仪表读数、阀门操作与环境监测
智能制造车间:产线巡检与物料辅助操作
实验室与精密装配:重复性精密操作与样品搬运
应用案例
HT-WD200 主要面向"巡检发现问题后需要现场操作"的场景。以某电力配电间应用为例,以往巡检机器人发现异常后仍需人员到现场处理,HT-WD200 在巡检过程中可同步完成开关分合、按钮操作等作业,减少人员进入配电区域的频次。实际部署建议结合作业对象的操作力度、操作空间与精度要求确定手臂配置与导航地图。
常见问题
轮式双臂机器人能做什么?
可完成移动巡检与精密操作两类任务:巡检类包括设备状态识别、红外测温、气体检测;操作类包括按钮按压、开关分合、插拔与灵巧抓取等,具体能力按任务配置相应的末端执行器。
在复杂环境里能自主行走吗?
可以。设备基于 3D 激光 SLAM 多传感器融合导航,可在密集设备环境中自主导航与实时避障;遇到难以自主完成的场景,可切换为远程遥操模式由人员接管。
操作精度如何保障?
设备采用力控与视觉闭环控制,通过力觉反馈与视觉定位共同约束动作,适配按钮按压、插拔等对力度和位置敏感的操作;具体精度指标按末端执行器与任务类型确定。
室内和室外都能用吗?
可以。设备采用工业级防护设计,适配配电间、机房、车间等室内场景,也可在厂区室外道路与设备区运行;户外使用时建议按现场环境确认防护配置。
能替代人工完成危险区域作业吗?
可替代人员完成危险或高压区域内的常规巡检与简单操作,减少人员暴露频次;复杂判断与应急处置仍建议保留人员介入,二者为协同关系。
相关技术指标可对照产品能力与参数总览核验,配电间与机房场景参考见项目案例与典型客户。
 售前咨询专员