产品概述
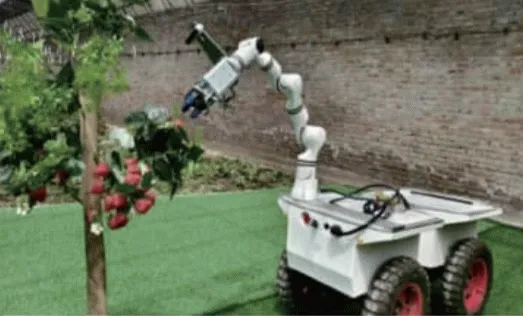
HT水果采摘机器人通过智能视觉识别果实的颜色、大小与位置,结合机械臂与柔性夹爪实现精准采摘,减少果实损伤。机器人自主导航行走,适配果园与大棚场景,并支持采摘数据统计与产量预测,助力农业用工压力缓解与智慧农业落地。
核心技术参数
水果采摘机器人是指以视觉识别配合机械臂完成果实定位、抓取与采集的农业自动化装备,其技术难点在于果实属于柔性目标——成熟度不一致、位置被枝叶遮挡、果皮不能受压。设备通过视觉系统识别成熟果实的位置与姿态,再规划机械臂运动路径完成采摘,按作物类型配置末端执行器与识别模型。
| 参数维度 | 选型依据 |
|---|---|
| 识别能力 | 按作物种类配置成熟度识别模型与果实定位算法 |
| 末端执行器 | 按果实尺寸与软硬程度选配抓取或剪切机构 |
| 作业方式 | 移动平台 + 机械臂,支持按行作业 |
| 典型场景 | 果园、设施农业、试验基地 |
功能特点
视觉精准识别成熟果实
柔性夹爪采摘,减少损伤
自主导航,适配果园大棚
采摘数据统计与产量预测
应用场景
果园采摘
大棚果蔬采收
标准化种植基地
应用案例
水果采摘机器人的落地场景集中在设施农业与规模化果园。这类场景的共同痛点是采摘期用工集中、人工成本占比高,且不同果实的抓取要求差异很大:浆果类需要无损抓取,柑橘类可整果剪切,苹果类需带柄采摘。设备按作物类型配置识别模型与末端执行器,通过视觉系统定位果实位置与成熟度,再由机械臂完成采摘动作,在设施农业中通常沿种植行连续作业。该方向的参数(识别准确率、单果作业节拍)与作物种类强相关,具体指标建议结合目标作物与种植模式在方案阶段论证。
常见问题
采摘效率能比得过人工吗?
取决于作物与种植模式。在标准化种植、果实分布规律、光照条件可控的设施农业中,自动化采摘的节拍可接近人工水平;在枝叶遮挡严重、果实分布随机的大田果园中,识别与抓取难度显著上升,效率通常会低于熟练采摘工。这类项目建议先做单行验证再决定推广范围。
果实损伤怎么控制?
主要靠末端执行器的选型与力控策略:柔性果实采用软质抓取结构并限制夹持力,硬质果实可用剪切式机构。视觉指导下的抓取点选择也会避开果实脆弱部位。具体方案需结合目标作物的力学特性确定。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
关于瀚泰装备
青岛瀚泰机械装备有限公司(品牌简称:瀚泰装备)专注于特种工业机器人领域的研发、制造与系统集成。产品体系覆盖防爆机器人、巡检机器人、无人驾驶装备、物流机器人及新能源机器人五大品类,为能源、水利、化工、制造等行业提供从政企工业机器人采购到智能工厂系统集成的全链条解决方案。
公司官网:airobotcn.cn,产品详情与方案手册下载请访问产品中心,或致电瀚泰销售服务热线获取一对一技术方案定制服务。

 售前咨询专员