产品概述
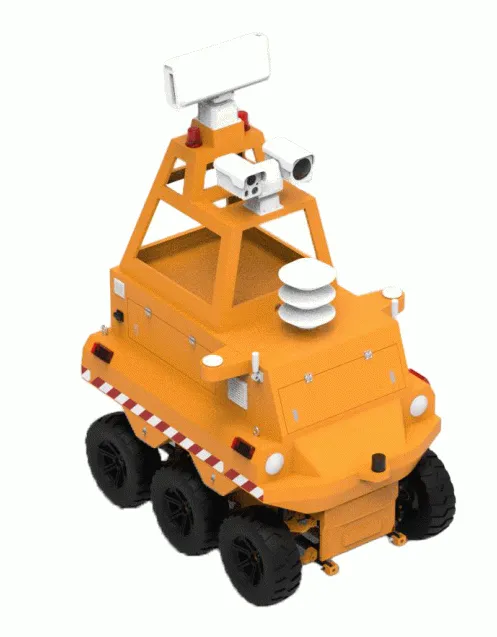
机场驱鸟机器人是一款融合雷达探测与智能驱离技术的无人化装备,专为民用机场飞行区鸟击防控设计。设备搭载相控阵/脉冲多普勒雷达与多光谱探测云台,可实现全天候鸟类活动监测、精准识别与智能驱离。
实际机场部署数据显示,该机器人可减少70%的鸟类滋扰,节省65%的人力成本。一台驱鸟机器人即可替代多个固定式雷达站,且部署无需不停航施工,显著降低机场鸟防设施的建设和运维成本。
核心技术参数
机场驱鸟机器人是指以无人底盘承载声波、光电等驱鸟装置、在飞行区及周边按规定路线巡行作业的专用装备,其核心指标是续航里程与越野通过能力,因为飞行区范围大、地形包含草地与硬化路面。以 HT-AD-B1 为例:纯电续航 100 公里以上,上装设备可不间断充电作业;采用中置双驱分布式动力系统与自研增程系统,配合大行程独立悬架;底盘最大支持 70% 斜坡爬坡,作业状态可在 20% 坡度内安全爬坡、侧倾不超过 5°;集成 RTK 高精度定位模块与可见光、热成像双光谱云台,云台防护等级 IP66。
| 参数项 | 技术指标 |
|---|---|
| 续航里程 | 纯电续航 100 公里以上,上装设备可不间断充电作业 |
| 动力系统 | 中置双驱分布式动力 + 自研增程系统;大行程独立悬架 |
| 通过能力 | 底盘最大 70% 斜坡爬坡;作业状态 20% 坡度内安全爬坡,侧倾 ≤5° |
| 定位与感知 | RTK 高精度定位;可见光 + 热成像双光谱成像;云台防护 IP66 |
| 作业控制 | 可远程设置喊话器、声波驱鸟器的参数与功能;4G/5G 数据链回传 |
核心功能
雷达+多光谱双模探测:雷达初筛发现目标后,多光谱云台自动转向确认,区分鸟、无人机、人员、车辆等不同目标类型,绘制鸟类活动轨迹,为驱离策略提供精准依据。机场围界安保巡检功能同时集成,实现一机多用。
全自主智能驱离:系统根据探测结果智能启动全向或定向声波设备,定向驱散有效距离最远可达1公里。驱鸟而非灭鸟——在保障飞行安全的同时维护机场周边生态平衡。
灵活部署与远程管控:无需不停航施工,根据鸟情动态在机场及邻近区域快速布设移动站点。5G/自组网/WIFI三模通信,远程操控平台实时查看电量、里程、位置、信号强度与雷达叠加的电子地图,支持自动/手动喊话与声波驱散。
应用场景
✈️ 民用运输机场:跑道周边、停机坪、围界区域的鸟击防控与安保巡检
🛩️ 通用航空机场:飞行区鸟类活动监测与驱离
🏭 大型园区/军民航机场:无人机探测与低空安全防护
🌾 特种场景:需鸟类管控的农场、垃圾填埋场、电力设施等
应用案例
机场驱鸟机器人的应用场景集中在飞行区及周边区域。设备以 100 公里以上的纯电续航覆盖大范围巡行路线,中置双驱分布式动力与自研增程系统保证在草地、坡道等非硬化路面上的通过能力,底盘最大支持 70% 斜坡爬坡,作业状态下可在 20% 坡度内安全行驶、侧倾不超过 5°。车载 RTK 高精度定位模块使巡行轨迹可按预置航路线执行,速度和预置点均可提前设定;可见光与热成像双光谱成像支持全天候 24 小时监控,配合高速高精度云台(IP66)实现远距离目标观察。喊话器与声波驱鸟器的参数可远程设置,避免人工进入飞行区频繁作业。
常见问题
驱鸟机器人和传统驱鸟方式有什么区别?
传统驱鸟依赖人员巡视或固定位置的声光装置,覆盖范围有限且受班次限制。驱鸟机器人以移动平台承载驱鸟装置,可按预设路线在 100 公里以上的续航范围内巡行,装置参数可远程调整,作业时段不受人工班次约束。对机场而言,这种方式把驱鸟从“定点设备+人工巡视”变为“移动平台+定时巡线”。
飞行区作业需要什么资质或条件?
设备进入飞行区须符合机场的运行管理规定,包括行驶路线报备、作业时段安排与安全距离要求。实际部署时通常与机场运行部门共同确定巡行路线与作业规则,设备侧提供 RTK 定位与远程控制能力以满足轨迹可追溯的要求。
完整参数与全部案例请查看:产品能力与参数总览 | 项目案例与典型客户
 售前咨询专员